








Ошибки Omron R88D 24.0 и 24.1: отклонение позиции и скорости
Сервопривод Omron R88D останавливает ось и выводит на индикатор код 24.0 или 24.1 в тот момент, когда фактическое положение или скорость вала слишком сильно расходятся с заданием. Авария выглядит однотипно, но причины у неё разные: от банальной механической заклинки до неверно подобранных коэффициентов усиления или проблем в цепи обратной связи. Ниже — справочник по этим кодам и смежным аварийным сигналам, типичные причины и порядок проверки, который позволяет не менять дорогие узлы «вслепую». Материал рассчитан на наладчиков и инженеров сервисных служб.
Важно: точное название и номер кода зависят от серии привода (R88D-KT/Accurax G5, R88D-1SN/1S и других), версии прошивки и режима управления. Все значения в статье — общеинженерная расшифровка; окончательно сверяйтесь с руководством пользователя на ваш привод и с документацией станка.
- Принцип: что такое отклонение по позиции и по скорости
- Таблицы кодов: слежение, обратная связь, силовая часть
- Ошибка 24.0: переполнение счётчика отклонения
- Ошибка 24.1: чрезмерное отклонение скорости
- Порядок диагностики: плата управления или силовая часть
- Настройка и профилактика
- Заключение
Принцип: что такое отклонение по позиции и по скорости
Серводрайвер работает как замкнутый контур. Контроллер (ЧПУ, ПЛК или модуль позиционирования) выдаёт командные импульсы или цифровое задание, а энкодер на валу двигателя возвращает фактическое положение. Разность между заданием и фактом накапливается во внутреннем счётчике отклонения (error counter, или deviation counter). В норме она невелика и зависит от скорости подачи и усиления контура положения: чем быстрее движется ось, тем больше динамическое отклонение.
Если счётчик превышает уровень, заданный параметром, привод фиксирует аварию типа «переполнение счётчика отклонения» — это и есть 24.0 в логике Omron. Параллельно контролируется скорость: если задание скорости контура положения и фактическая скорость расходятся больше допустимого, формируется аварийный сигнал по отклонению скорости (в ряде серий — 24.1). Оба сигнала защитные: привод отключает выход, чтобы ось не ушла в неконтролируемое движение и не сломала механику.
Практический вывод: код 24.x сообщает не «что сломалось», а «ось не выполняет команду». Причиной может быть что угодно в цепочке «привод — кабели — двигатель — энкодер — механика — нагрузка». Общую логику такой цепочки мы разбирали в статье о диагностике сервосистем ЧПУ.
Таблицы кодов: слежение, обратная связь, силовая часть
Аварии 24.0 и 24.1 редко приходят в одиночку: им часто предшествуют или сопутствуют другие сигналы. Ниже коды сгруппированы по узлам. Формулировки приведены обобщённо, а точный смысл и условия сброса зависят от серии привода — сверяйтесь с руководством по обслуживанию.
Группа 1. Ошибки слежения (контур положения и скорости)
Это ошибки, при которых привод «видит», что ось отстаёт или не отрабатывает задание. Опасность в том, что при ложной настройке порога привод либо срабатывает на нормальном разгоне, либо, наоборот, пропускает реальную заклинку механики.
| Код | Что означает | Вероятная причина | Что проверить в первую очередь |
|---|---|---|---|
| 24.0 | Переполнение счётчика отклонения по положению | Механическая заклинка, слишком крутые ускорения, малый уровень срабатывания, неверное направление вращения, слабое усиление | Свободное вращение оси без привода, направление вращения, уровень срабатывания и профиль разгона |
| 24.1 | Чрезмерное отклонение скорости | Нагрузка превышает возможности двигателя, нестабильная обратная связь, просадка питания, неверно подобранные коэффициенты контура скорости | Момент нагрузки, питание главной цепи, состояние энкодера и разъёма, настройки усиления |
| 26.0 | Превышение скорости (overspeed) | Неверное задание, ошибки в параметрах электронной редукции, раскачка контура | Командную частоту импульсов, коэффициент электронного редуктора, лимиты скорости |
Группа 2. Обратная связь (энкодер)
Энкодер — глаза привода. Если он выдаёт искажённые данные, контур может «думать», что ось стоит, когда она вращается, и наоборот. Итогом нередко становится именно 24.x, а настоящая причина оказывается в канале связи с датчиком.
| Код | Что означает | Вероятная причина | Что проверить в первую очередь |
|---|---|---|---|
| 21.0 / 21.1 | Обрыв или ошибка связи с энкодером | Обрыв линии, плохой контакт разъёма, отсутствие питания энкодера | Кабель энкодера, разъём, экранирование и заземление. Подробнее — в разборе ошибок 21.0 и 21.1 |
| 23.0 | Ошибка данных энкодера | Наводки, повреждённый кабель, неисправный датчик | Прокладку кабеля рядом с силовыми цепями, целостность жил, состояние датчика |
Группа 3. Силовая часть и нагрузка
Эти аварии связаны с питанием и тепловым режимом. Недобор напряжения или перегрузка снижают реальный момент двигателя, ось отстаёт — и привод приходит к 24.0 или 24.1 как к вторичному следствию.
| Код | Что означает | Вероятная причина | Что проверить в первую очередь |
|---|---|---|---|
| 13.0 | Недостаточное напряжение главной цепи | Просадка сети, неисправный контактор, выпрямитель | Напряжение на входе привода под нагрузкой, контактор, предохранители |
| 14.0 | Сверхток | Замыкание в кабеле двигателя, пробой обмотки, неисправность силового каскада | Изоляцию кабеля и обмоток (при отключённом приводе), состояние силовой части |
| 16.0 | Перегрузка | Длительная работа с большим моментом, заклинка механики, тормоз не отпускается | Ток нагрузки, механику, питание электромагнитного тормоза двигателя |
| 18.0 | Перегрузка регенеративного резистора | Частые торможения с большой инерцией, неподходящий резистор | Режим торможения, мощность и подключение тормозного резистора |
Общая картина сходна с логикой других производителей: похожие по смыслу аварии отклонения есть и у других брендов — например, AL009 у Delta ASDA или SV0410 и SV0411 у FANUC. Принципы диагностики у них общие.
Ошибка 24.0: переполнение счётчика отклонения
24.0 срабатывает, когда накопленная разница между заданием и фактом превышает уровень, заданный параметром привода (в Accurax G5 это уровень переполнения счётчика отклонения; номер параметра и единицы измерения уточняйте по руководству). Условно причины делятся на три группы.
1. Механика не даёт оси двигаться. Заклинка направляющих, затянутая гайка ШВП, посторонний предмет, сработавший стопор или механический упор, не снятый тормоз. Привод пытается отработать задание, момент упирается в ограничение, и счётчик растёт. Если ось двигается «туго» или со стуком, проверяйте механику и смазку; симптомы износа передачи описаны в статье про люфт ШВП.
2. Параметры не соответствуют режиму. Слишком резкий разгон и торможение при заданной подаче, слишком низкий уровень срабатывания (привод «срезает» нормальный динамический хвост), неверное передаточное отношение электронного редуктора. Типичный случай — после замены двигателя или привода параметры остались от другой оси.
3. Неверное направление или фаза. Если направление вращения противоположно заданию, ошибка растёт мгновенно и авария срабатывает сразу после подачи команды. Аналогичный эффект даёт неверная фазировка кабеля двигателя или перепутанные сигналы А/В энкодера.
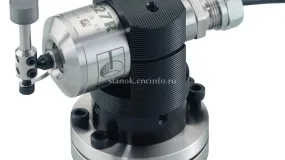
Для проверки датчика положения иногда используют внешний линейный энкодер, чтобы определить, где именно теряется движение: на валу или в механической передаче. Ниже — пример такого датчика.
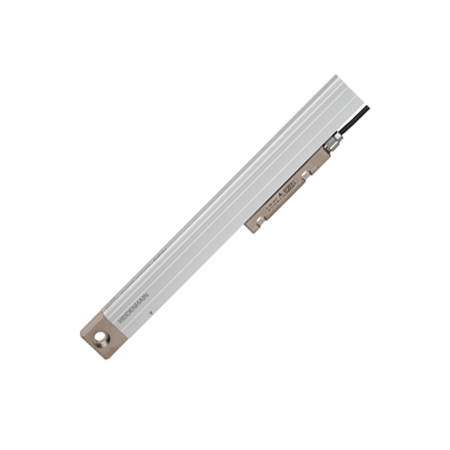
Абсолютный линейный датчик положения, который используют для прямого измерения хода оси и сравнения с показаниями энкодера двигателя при поиске потерь в механике.
Подбор линейных датчиков и их отличия мы подробно разбирали в статье про LC 485 и LS 487C.
Ошибка 24.1: чрезмерное отклонение скорости
Здесь привод сравнивает заданную скорость с измеренной. Если вал вращается значительно медленнее (или быстрее), чем требует контур, срабатывает защита. По сравнению с 24.0 эта авария чаще указывает на проблемы динамики и момента, а не на статическую заклинку.
- Недостаток момента. Нагрузка больше, чем способен создать двигатель на данной скорости: тяжёлая инерция, увеличенный вылет, неверный выбор мощности. Проверьте, что двигатель подобран под ось; о типах и подборе читайте в разделе сервомоторов.
- Просадка питания. При разгоне напряжение шины падает, момент снижается, скорость отстаёт. Следите за напряжением в момент старта оси.
- Нестабильная обратная связь. Пропуски импульсов из-за наводок или плохого разъёма дают скачки измеренной скорости. Иногда они маскируются под механические проблемы.
- Неудачная настройка усиления. Слишком высокое усиление контура скорости вызывает колебания и раскачку, слишком низкое — вялую реакцию и отставание.
- Резонанс механики. Гудение, вибрация, свист на определённых скоростях — признак того, что нужен режекторный фильтр или снижение жёсткости контура.
Если одновременно с 24.1 слышен необычный шум оси, имеет смысл сопоставить симптомы с материалом о шуме при работе осей ЧПУ.
Порядок диагностики: плата управления или силовая часть
Главная задача — отделить причины «вне привода» (механика, кабели, двигатель, параметры, питание) от неисправности самого привода. Действуйте от простого к сложному и меняйте одно условие за раз.
- Зафиксируйте обстоятельства. Запишите код, на какой команде и скорости сработала авария, повторяется ли она при холодном и горячем станке. Мгновенный отказ в момент подачи команды чаще указывает на направление или фазировку, отказ в середине хода — на заклинку или перегрузку.
- Проверьте питание. Измерьте напряжение главной цепи под нагрузкой, проверьте контактор и предохранители. Просадка объясняет сразу и 24.x, и 13.0.
- Проверьте механику. Отключите привод, убедитесь, что ось вручную вращается равномерно, без заеданий и «ступенек». Проверьте тормоз двигателя: он должен отпускаться при подаче питания.
- Проверьте кабели и разъёмы. Прозвоните кабель двигателя и энкодера, посмотрите на состояние экранов и заземления. Кабель обратной связи не должен идти пучком вместе с силовыми цепями. По вопросам связи с датчиком — см. разбор ошибок связи 21.0 и 21.1.
- Проверьте параметры. Сверьте уровень срабатывания по отклонению, электронный редуктор, направление вращения, лимиты скорости и момента с эталонными значениями станка. Если есть резервная копия параметров — сравните.
- Проведите пробный пуск без нагрузки. Отсоедините двигатель от механики и запустите его в режиме пробного хода от панели привода. Если на свободном валу авария не повторяется, виноваты механика, нагрузка или настройки. Если повторяется — проверяйте кабель, двигатель и привод.
- Разделите отказ привода и двигателя. Подключите заведомо исправный двигатель и кабель либо проверьте текущий двигатель на другом приводе. Если ошибка «ездит» вместе с двигателем или кабелем — причина в нём. Если остаётся у конкретного привода при исправной периферии — поиск смещается к приводу.
Как отличить отказ платы управления от силовой части? Признаки неисправности платы управления: хаотичные коды при отсутствии нагрузки, потеря связи с контроллером, невозможность записи параметров, сбои индикации. Признаки силовой части: срабатывание защиты по сверхтоку сразу после включения, перегрев радиатора без нагрузки, запах гари, выгоревшие силовые элементы, повторяющиеся 14.0 или 13.0 при исправной сети. Любые измерения внутри привода выполняйте только после разряда шины постоянного тока и в соответствии с руководством по технике безопасности.
Сопоставление с другими производителями показывает, что порядок действий универсален — его можно посмотреть и в материале про диагностику незапускающегося сервопривода.
Настройка и профилактика
После устранения причины важно не просто сбросить аварию, а вернуть контур в рабочее состояние и снизить вероятность повторения.
- Не завышайте порог. Простое увеличение уровня переполнения счётчика «убирает» ошибку, но скрывает заклинку и может привести к поломке механики или столкновению. Порог должен соответствовать реальному динамическому отклонению с запасом.
- Используйте автонастройку с оговорками. Функции автоматической подстройки усиления (realtime autotuning) хороши как старт, но на осях с люфтом и переменной инерцией результат нужно проверить: наличие вибрации, перерегулирования, свиста.
- Отрегулируйте профиль разгона. Если в ЧПУ или ПЛК заданы слишком крутые ускорения, привод будет отставать даже при исправной механике.
- Следите за кабелями. Регулярно осматривайте экраны, разъёмы и места изгиба в кабельных цепях. Частая причина «плавающих» ошибок — трещины в жилах кабеля энкодера.
- Смазка и юстировка. Плановое обслуживание направляющих и ШВП снижает нагрузку на привод и уменьшает риск срабатывания защиты по моменту.
- Проверьте датчики исходной точки и концевики. Нестабильная привязка может приводить к рывкам и срывам хода. В качестве индуктивных датчиков для поиска нуля и ограничения хода применяют, например, индуктивные датчики OMRON.
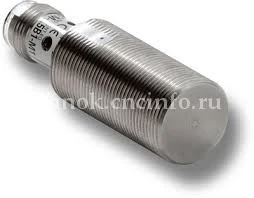
Индуктивный датчик, который применяют как бесконтактный конечный выключатель или датчик исходной точки оси; стабильная привязка уменьшает риск рывков при поиске нуля.
Если привод признан неисправным, замену или ремонт стоит планировать заранее: подберите аналог по мощности и серии в разделе сервоприводов, а сроки закупки заложите с запасом — подробности есть в статье о планировании поставок запчастей.
FAQ: частые вопросы
Что означает ошибка 24.0 на сервоприводе Omron R88D?
Это переполнение счётчика отклонения: разница между заданным и фактическим положением вала превысила допустимый уровень. Чаще всего причина в заклинке механики, неверном направлении вращения, слишком резких ускорениях или неправильных параметрах. Точную формулировку уточняйте по руководству вашей серии привода.
Чем 24.1 отличается от 24.0?
24.0 связан с отклонением по положению, а 24.1 — с чрезмерной разницей между заданной и измеренной скоростью. Вторая авария чаще указывает на нехватку момента, просадку питания, нестабильную обратную связь или неудачную настройку контура скорости.
Можно ли просто увеличить порог срабатывания, чтобы убрать ошибку?
Технически можно, но это скрывает причину и может привести к поломке механики или столкновению. Порог нужно выбирать по реальному динамическому отклонению с запасом, а не «до исчезновения аварии».
Как понять, что виноват энкодер, а не механика?
Отсоедините двигатель от нагрузки и запустите пробный ход от привода. Если на свободном валу авария не возникает, ищите причину в механике или настройках; если повторяется — проверяйте кабель и энкодер двигателя.
Когда нужно менять сервопривод, а не двигатель или кабель?
Когда ошибка остаётся с конкретным приводом при заведомо исправных двигателе, кабелях и питании, а также при признаках повреждения силовой части: сверхток сразу после включения, перегрев без нагрузки, следы выгорания.
Заключение
Ошибки 24.0 и 24.1 на приводах Omron R88D говорят о том, что ось не отрабатывает задание по положению или скорости. Причина чаще лежит за пределами привода: механика, нагрузка, питание, кабель обратной связи или параметры. Системная проверка по шагам — от питания и механики к кабелям и настройкам, затем разделение «двигатель — привод» — позволяет найти отказ без лишних замен. Помните, что точные коды и параметры зависят от серии и конфигурации, поэтому ориентируйтесь на руководство именно вашего привода.
Если авария повторяется, а причина не очевидна, специалисты ООО «Эффективное производство» помогут с диагностикой, подбором сервопривода, двигателя и датчиков обратной связи, а при необходимости — с ремонтом промышленного оборудования. Подробнее о бренде — на странице Omron.
Связанные материалы
Читайте также